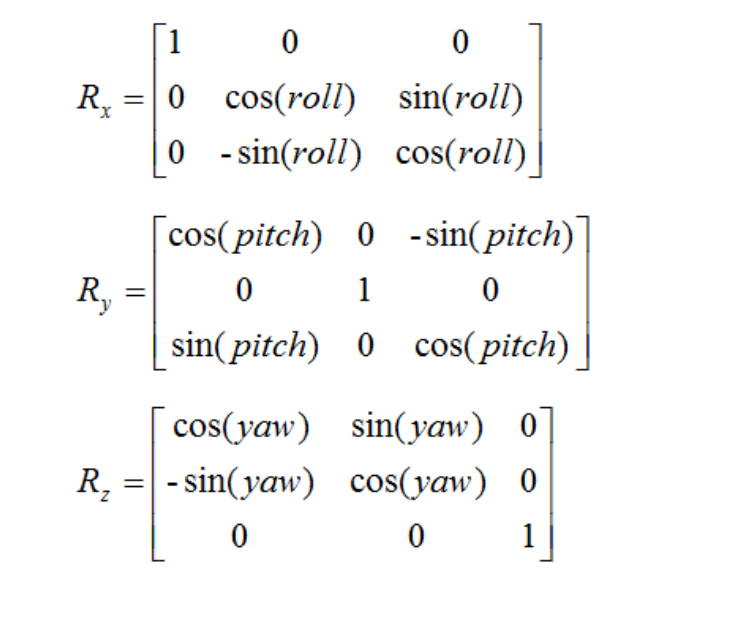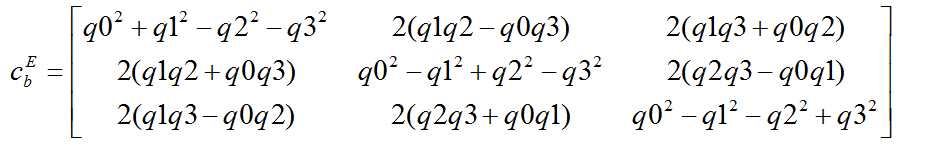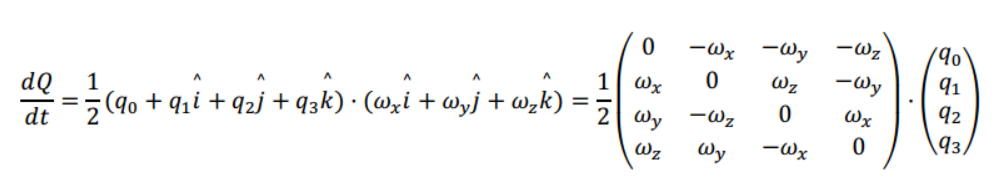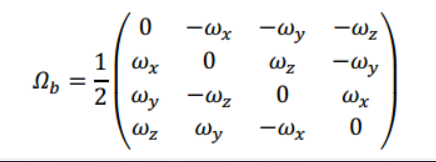材料 无人机部分
飞控开发板:STM32F411CEU6 31.9元
无刷电机:2204-2300KV 正、反齿各两个 24.8 × 4元
电调:新西达30A(无校准) 30 * 4元
机架及尺寸:XL7碳纤维,臂长7英寸 129元
螺旋桨:APC 6*4 正反桨 8 × 2 + 9
陀螺仪:MPU6050 7元
通信模块:NRF24L01天线1100米 10.4元
电压模块:INA226 18元
气压计:GY-63 30元
3S电池:2200mAh + 2800mAh 62+54.9元
控制部分
控制芯片:STM32F103C8T6 17元
通信模块:NRF24L01天线1100米 10.4元
串口模块:USB—TTL
选型上的几个参数顺便说两句:2204是电机的定子尺寸,2300KV表示每伏电压对应2300转的空载转速,配3S电池(标称11.1V)算下来空载转速很高,配6寸桨正合适。电调的30A是持续电流上限,四个电机一起抽流,选型的时候得留点余量。F411CEU6主频100M还带FPU,跑姿态解算绰绰有余;遥控端用F103C8T6就足够了,反正只负责发指令、收状态。NRF24L01是2.4G的通信模块,INA226负责测电压电流,顺便做低电压报警,电池掉到阈值以下就该准备降落了;GY-63板上就是MS5611气压计,走IIC读气压和温度。螺旋桨标的6*4指的是直径6英寸、螺距4英寸,螺距越大每圈“切”进的空气越多,拉力和电流也跟着涨。
关键技术 关键技术主要是控制无人机的稳定飞行,按数据流来说就三块:先做姿态解算,把传感器数据变成飞机当前的姿态角;再用PID比较“现在是什么姿态”和“想要什么姿态”,算出四个电机该怎么出力;最后把控制量变成PWM丢给电调。至于PWM驱动电调这一层就不做探讨了,协议本身比较简单,会配寄存器就行。
姿态解算 姿态解算要做的事很简单:拿MPU6050出来的三轴加速度和角速度,算出机体相对于地面的姿态。难点在于两个传感器都不完美——加速度计静态下算出来的角度是准的,但飞机一抖就全是噪声;陀螺仪短时间很顺滑,但零偏积分起来角度会越漂越大。所以思路就是把两者融合,常用的手段有互补滤波、卡尔曼滤波,再就是下面要说的四元数表示。四元数本身不是滤波器,它解决的是姿态怎么表示、角速度怎么更新姿态的问题。
先说说两个传感器各自的本事:加速度计靠重力分量算角度,静止时横滚角就是$atan2(A_y,A_z)$,俯仰角是$atan2(-A_x,\sqrt{A_y^2+A_z^2})$,反三角函数一算就出来,代价是一有振动数据就全乱;陀螺仪把角速度乘时间积起来得到角度,短时间内非常稳,但零偏会随着时间攒出一份越来越大的误差。互补滤波就是把两者按频率互补一下,比如 angle = 0.98 * (angle + Gx * dt) + 0.02 * accAngle,高频段信陀螺、低频段信加速度计,写起来就几行代码,效果还不错。这里说的姿态,指的是机体坐标系相对地理坐标系的旋转,机头朝向、机身倾角都是相对地面来说的。
四元数法 欧拉角与四元数
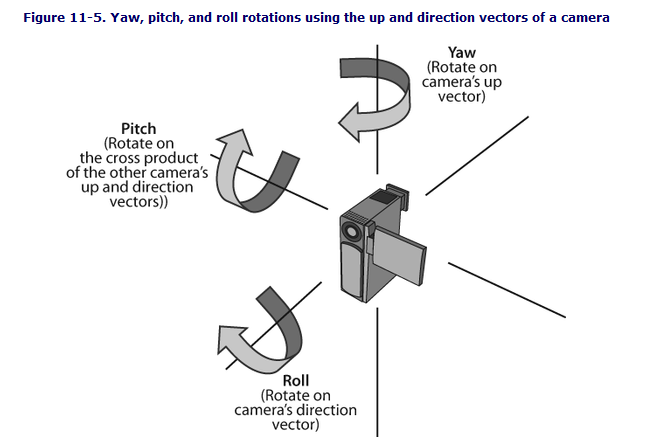
表达姿态一般用欧拉角,分为俯仰角(Pitch)、横滚角(Roll)、偏航角(Yaw),分别对应绕机体Y轴、X轴、Z轴转过的角度,直观好理解,遥控器上几个摇杆量最后对应的就是它们。旋转某一个角可以用一个旋转矩阵表示,也可以用e的矩阵次幂做泰勒展开来逼近,两种写法其实是一回事。
他们对应的三个旋转矩阵为:
我们把三个矩阵乘到一起,就可以用一个矩阵表达一个连续的变化了。这里要注意,因为矩阵乘法没有交换律,所以先后顺序对最终结果的影响很大,换一个旋转顺序得到的姿态就不一样。航空上比较常用的是先偏航、再俯仰、最后横滚的顺序,我们后面的解算也要保持这个约定,不然代码和文档对不上。
做无人机时经常会听到一个词汇叫“万向锁”,它的起因是当俯仰角接近±90°的时候,也就是机头快朝天或者朝地的时候,横滚和偏航的旋转轴在空间里重合了,丢了一个自由度,姿态就表征不出来了。对四旋翼来说虽然不用天天翻跟头,但计算过程中一旦靠近这个奇异点,数值就容易失控,所以内部解算并不适合直接用欧拉角。聪明的人们想到了用复数表达姿态,这里面用到了超复数,三个虚数单位分别为i、j、k,它们有这样的关系:
以及交换变号的性质:
最后我们在每一个复数单位前增加一个系数,最后增加一个常数,就得到了四元数:
其中它的二范数只计算系数,也就是$\sqrt{q_0^2+q_1^2+q_2^2+q_3^2}$,用来做旋转的四元数必须是单位四元数,模长要等于1。关于计算的性质可以阅读下面链接的内容。同时我们的四元数还可以表达一次90度的旋转,这样就有了用四元数表达旋转的方法:绕某个轴转θ角,对应的四元数就是$\cos(\frac{\theta}{2})$加上该轴方向乘$\sin(\frac{\theta}{2})$,出现半角是因为旋转在矩阵层面要作用两次,这也是代码里那几个$\cos(\frac{angle}{2})$的来历。当然,既然是复数就可以用欧拉公式变成三角值。
https://www.zhihu.com/tardis/bd/art/97186723
至此,我们得到了用四元数表达角度的方法,不过实际用的时候还有一个坑:四元数经过多次积分之后模长会慢慢偏离1,所以每更新若干次就要归一化一次,不然算出来的姿态会越走越歪,这个后面代码里说。接下来我们看看如何求解角速度:
龙格库塔更新四元数
这个过程我们主要是求解$\frac{dQ}{dt}$,所以我们需要表达一下:
其中的C为三个复数组成的向量,导数等于0,平方等于-1。$\theta$为四元数利用欧拉公式计算的角度,我们将其转化为角速度就得到:
最后化简得到:
当然可以简单写作:
其中:
更新四元数的方法为:
这个式子做的事就是拿角速度对四元数做一阶积分,Δt是解算周期,代码里就是每个周期把上式右边算出来累加到四元数上。步长越小越准,解算频率上到几百赫兹时误差可以接受;如果频率比较低,可以换成四阶龙格库塔,多取几个点估斜率,精度会好不少。
代码
1 2 3 4 5 6 7 8 9 10 11 12 13 14 15 16 17 18 19 20 21 22 23 24 25 26 27 28 29 30 31 32 33 34 35 36 37 38 39 40 41 42 43 44 45 46 47 48 49 50 51 52 53 54 55 56 57 58 59 60 61 62 63 typedef struct {double q0;double q1;double q2;double q3;typedef struct {int16_t Accel_X_RAW;int16_t Accel_Y_RAW;int16_t Accel_Z_RAW;double Ax;double Ay;double Az;int16_t Gyro_X_RAW;int16_t Gyro_Y_RAW;int16_t Gyro_Z_RAW;double Gx;double Gy;double Gz;float Temperature;double KalmanAngleX;double KalmanAngleY;double KalmanAngleZ;double NormalAngleX;double NormalAngleY;double NormalAngleZ;void Quaternion_fromAxisAngle (Quaternion_t *Quat, MPU6050_t *data) {double cosRoll = cos (data->KalmanAngleX / 2.0 );double sinRoll = sin (data->KalmanAngleX / 2.0 );double cosPitch = cos (data->KalmanAngleY / 2.0 );double sinPitch = sin (data->KalmanAngleY / 2.0 );double cosYaw = cos (data->NormalAngleZ / 2.0 );double sinYaw = sin (data->NormalAngleZ / 2.0 );void Quaternion_fromAngularVelocity (Quaternion_t *Quat, MPU6050_t *data, double dt) {double p = data->Gx;double q = data->Gy;double r = data->Gz;0.5 * (-q * Quat->q1 - r * Quat->q2) - 0.5 * (Quat->q0 * p + Quat->q1 * q + Quat->q2 * r));0.5 * (p * Quat->q0 + r * Quat->q3) - 0.5 * (q * Quat->q0 + Quat->q2 * p + Quat->q3 * r));0.5 * (q * Quat->q3 - r * Quat->q0) - 0.5 * (Quat->q0 * r + Quat->q1 * p + Quat->q3 * p));0.5 * (q * Quat->q2 + r * Quat->q1) - 0.5 * (Quat->q0 * q + Quat->q1 * r + Quat->q2 * p));
代码里第一个函数是用当前的角度拼四元数:横滚和俯仰取的是卡尔曼滤波后的角度,偏航取的是没滤波的原始角度,yaw没有磁力计校准;第二个函数就是拿角速度积分更新四元数,式子看着长,其实就是把$\frac{dQ}{dt}=\Omega_bQ$逐项展开了。
每轮积分完记得归一化,就是上面说的模长发散的坑,补一个函数就行:
1 2 3 4 5 6 7 8 void Quaternion_normalize (Quaternion_t *Quat) {double norm = sqrt (Quat->q0 * Quat->q0 + Quat->q1 * Quat->q1 + Quat->q2 * Quat->q2 + Quat->q3 * Quat->q3);
另外MPU6050读出来的原始数据要先处理:减去静止时的零偏,再按量程换算成°/s和g,这个在读取函数里做,代码贴出来的部分默认拿到的已经是物理量了。
卡尔曼法 在我的代码中使用到的就是卡尔曼滤波法。这里的用法比通用卡尔曼简单,状态只有两维:角度和陀螺零偏。加速度计解算出的角度当观测,陀螺角速度减掉零偏之后积分当预测,卡尔曼增益会自动在两者之间分配权重,顺便把零偏也估计出来,不需要像互补滤波那样手工定系数。此法难度不大,但是过程较长,缺点是因为没有磁力计无法直接获取yaw值——加速度计只能感知重力方向,绕重力轴的旋转它看不出来,所以yaw只能靠陀螺积分硬撑,飞一会儿就慢慢漂走了,想要绝对航向得加磁力计做九轴融合。再补充一下两维卡尔曼为什么能顺便估零偏:把零偏也当成一个状态,让它每个周期随机地漂一点,观测角度里带着零偏造成的误差,修正角度的时候零偏的估计也就一起被更新了,所以陀螺的静态漂移会被慢慢吃掉。如果对卡尔曼滤波公式不了解的可以阅读我的往期博客:卡尔曼滤波https://blog.minloha.cn/2023/02/16/%E5%8D%A1%E5%B0%94%E6%9B%BC%E6%BB%A4%E6%B3%A2/
公式:
公式转换为代码可以阅读下面的代码:
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
21
22
23
24
25
26
27
28
29
30
31
32
33
34
35
36
37
38
39
40
41
42
43
typedef struct {double Q_angle; double Q_bias; double R_measure; double angle;double bias;double P[2 ][2 ];double Kalman_getAngle (Kalman_t *Kalman, double newAngle, double newRate, double dt) {double rate = newRate - Kalman->bias;0 ][0 ] += dt * (dt * Kalman->P[1 ][1 ] - Kalman->P[0 ][1 ] - Kalman->P[1 ][0 ] + Kalman->Q_angle);0 ][1 ] -= dt * Kalman->P[1 ][1 ];1 ][0 ] -= dt * Kalman->P[1 ][1 ];1 ][1 ] += Kalman->Q_bias * dt;double S = Kalman->P[0 ][0 ] + Kalman->R_measure;double K[2 ];0 ] = Kalman->P[0 ][0 ] / S;1 ] = Kalman->P[1 ][0 ] / S;double y = newAngle - Kalman->angle;0 ] * y;1 ] * y;double P00_temp = Kalman->P[0 ][0 ];double P01_temp = Kalman->P[0 ][1 ];0 ][0 ] -= K[0 ] * P00_temp;0 ][1 ] -= K[0 ] * P01_temp;1 ][0 ] -= K[1 ] * P00_temp;1 ][1 ] -= K[1 ] * P01_temp;return Kalman->angle;
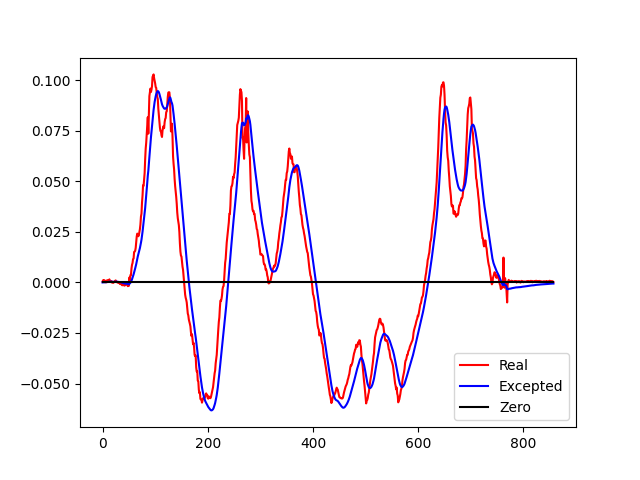
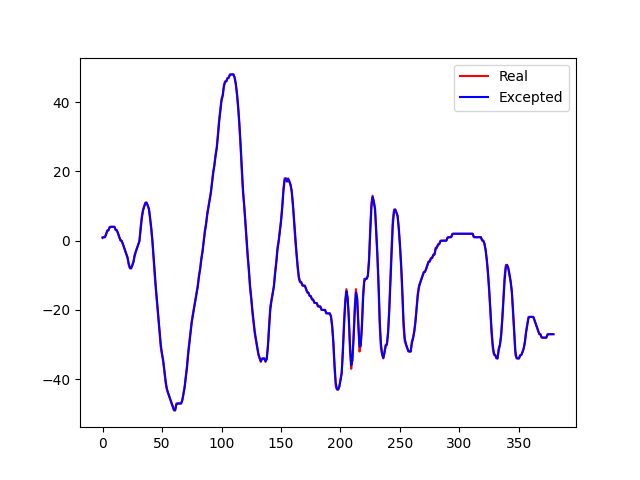
代码和公式是对应的:公式1对应 angle += dt * rate 那一行,公式2的P矩阵递推因为状态只有两维,展开写就是公式2注释下面那四行。调用Kalman_getAngle的时候,newAngle传加速度计算出来的角度,newRate传陀螺的角速度,dt就是调用周期,三个轴各跑一个滤波器就行。对于卡尔曼调参,这里给出一段python算法,只需要通过串口获取角度,保存到文件即可,然后使用下面的代码,让蓝色曲线更加平滑即可。调参主要盯三个量:Q_angle越大越信观测、曲线跟红线跟得紧;R_measure越大越信预测、曲线更平但会有滞后;Q_bias是留给陀螺零偏漂移的余量,一般给个小值。
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
21
22
23
24
25
26
27
28
29
30
31
32
33
34
35
36
37
38
39
40
41
42
43
44
45
46
47
48
49
50
51
52
53
54
55
56
57
58
59
60
61
62
63
64
65
66
67
68
69
70
71
72
73
74
75
76
77
78
import matplotlib.pyplot as pltwith open ('test.txt' , 'r' ) as file:readlines ()for st in lines:split ("," )append (float (sp[0 ]))append (float (sp[1 ]))0.2 0.4 0.4 0.001 global angleglobal biasglobal Pglobal Sglobal Kdef Kalman (newAngle, newRate, dt ):global Q_angleglobal Q_biasglobal R_measureglobal angleglobal biasglobal Pglobal Sglobal K0 ][0 ] += dt * (dt * P[1 ][1 ] - P[0 ][1 ] - P[1 ][0 ] + Q_angle)0 ][1 ] -= dt * P[1 ][1 ]1 ][0 ] -= dt * P[1 ][1 ]1 ][1 ] += Q_bias * dt0 ][0 ] + R_measure0 ] = P[0 ][0 ] / S1 ] = P[1 ][0 ] / S0 ] * y1 ] * y0 ][0 ] -= K[0 ] * P[0 ][0 ]0 ][1 ] -= K[0 ] * P[0 ][1 ]1 ][0 ] -= K[1 ] * P[0 ][0 ]1 ][1 ] -= K[1 ] * P[0 ][1 ]return angleif __name__ == "__main__" :for i in range (len (normal_degree)):float (normal_degree[i])pass 0 0 0 , 0 ], [0 , 0 ]]0 0 , 0 ]20 for i in range (lim):append (Kalman (normal_degree[i], acc[i], dt))append (normal_degree[i])pass for i in range (lim)]0 for i in range (lim)]plot (x, list_x, color="red" )plot (x, list_ex, color="blue" )plot (x, y, color="black" )legend (['Real' , 'Excepted' ,'Zero' ])show ()pass
效果展示图:
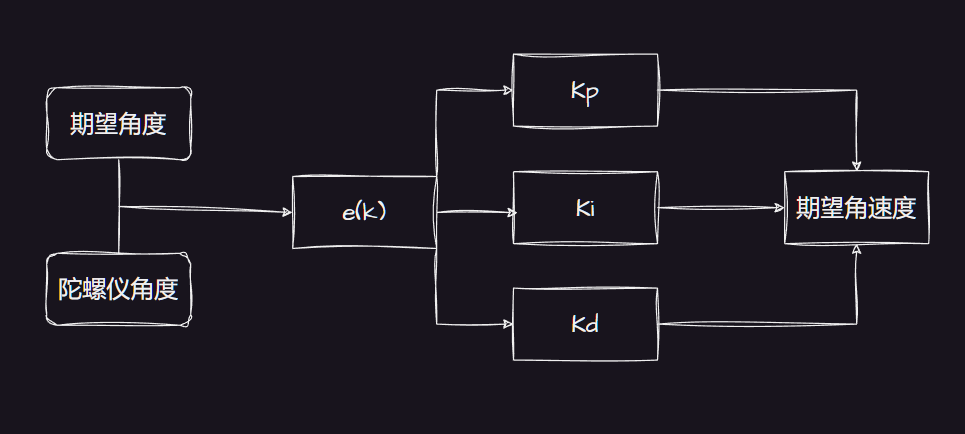
PID算法 提及控制算法,就不得不提到PID算法,这是一种闭环控制算法,输入参数只需要实际值和期望值即可,它共有两种格式:增量式和位置式。三个环节用大白话说:P是当前差多少就补多少,I是把历史上的欠账攒起来慢慢补,D是看误差变化的趋势提前收手,防止冲过头。
其中e为实际值与期望值的差,Kp,Ki,Kd为手工调节的参数。
一般都是使用位置式,输出直接就是执行器的量,四旋翼上每个控制环的输出最后都落到PWM或者期望角速度上,用位置式更直观。相关代码如下:
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
21
22
23
24
25
26
27
28
29
30
31
typedef struct {double P;double I;double D;double I_threshold;double Pout;double Iout;double Dout;double finnalOUT;double Error;double lastError;double integral;#define limit(value,max) if (value > max) value = max; double PID_Run (PID_t *PID,double target,double measure) {limit (PID->integral,PID->I_threshold);return PID->finnalOUT;
几个容易踩的坑说一下:积分项是一直累加的,误差大或者执行器到不了目标的时候积分会越滚越大,所以要拿I_threshold限幅,这就是所谓的抗积分饱和;另外这里积分项前面带了个负号,输出方向和期望值、测量值的定义方向有关,上电前一定要确认正方向,不然错误方向的反馈叠加起来就是正反馈,飞机直接就掀了。还有就是PID_Run要放在定时器中断里按固定周期调用,周期飘了,调好的参数就全白搭。误差很小时PWM会在零附近来回抖,可以给误差设个死区,小误差直接当零;输出也别忘了限幅,别让PID算出一个超出PWM范围的数。
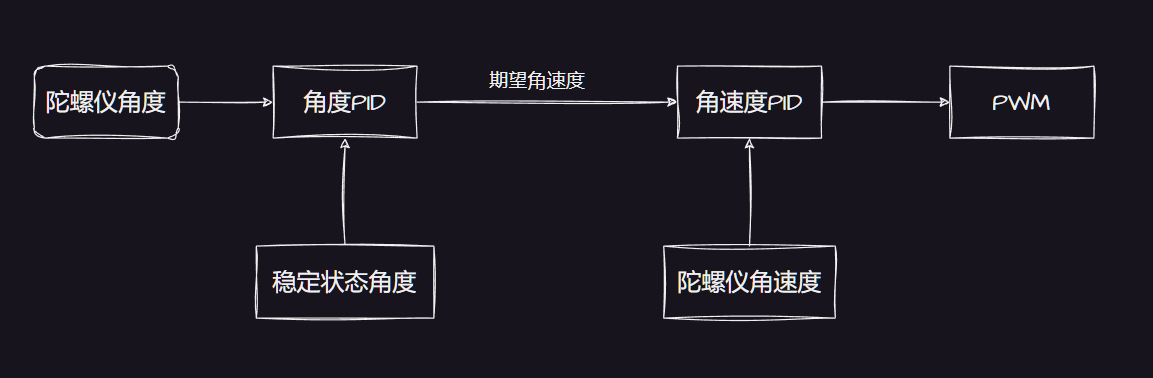
相关的流程图如下:
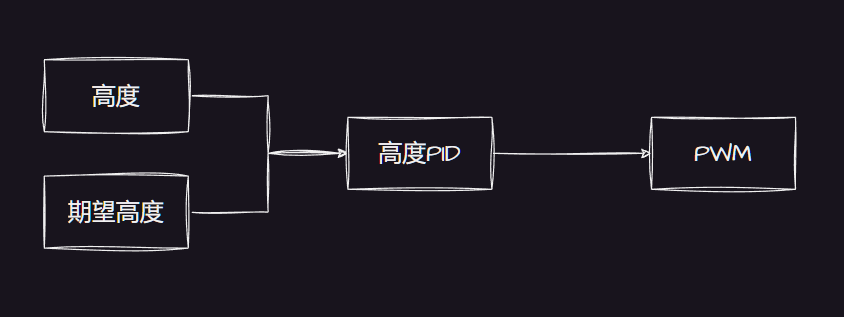
定高 我将定高放在PID后面是为了综合上面所有内容。这里我选择的获取高度的模块是气压计MS5611,它是IIC总线读取压强和温度的模块,通过气压换算就能得到当前的高度,公式是$h=44330(1-(\frac{P}{P_0})^{1/5.255})$,P是当前气压,P0一般取海平面标准大气压101325Pa。气压换算出来的高度受气流和温度影响很大,尤其是飞机自己螺旋桨吹出来的风,所以实际用的时候高度数据要先滤波,最好再配合加速度计融合一下。定高肯定需要有期望高度和实际高度,我们就可用PID控制输出的PWM——高度差进PID,输出叠加到基础油门上,飞机自己就会往上或者往下找补。定高环一般用P和D就够,I放在高度上容易积出麻烦;如果飞机总是在目标高度上下点头,多半是P给大了,压一点、补一点D,曲线就圆滑了。
对于姿态稳定,我们可以把卡尔曼滤波得到的姿态角作为外环、角速度作为内环分别做PID,然后输出PWM,也就是串级PID。串级的好处是内环响应快,专门对付突发扰动,外环负责慢慢把姿态修到目标值,两级各司其职,参数也分开调,不会互相打架。
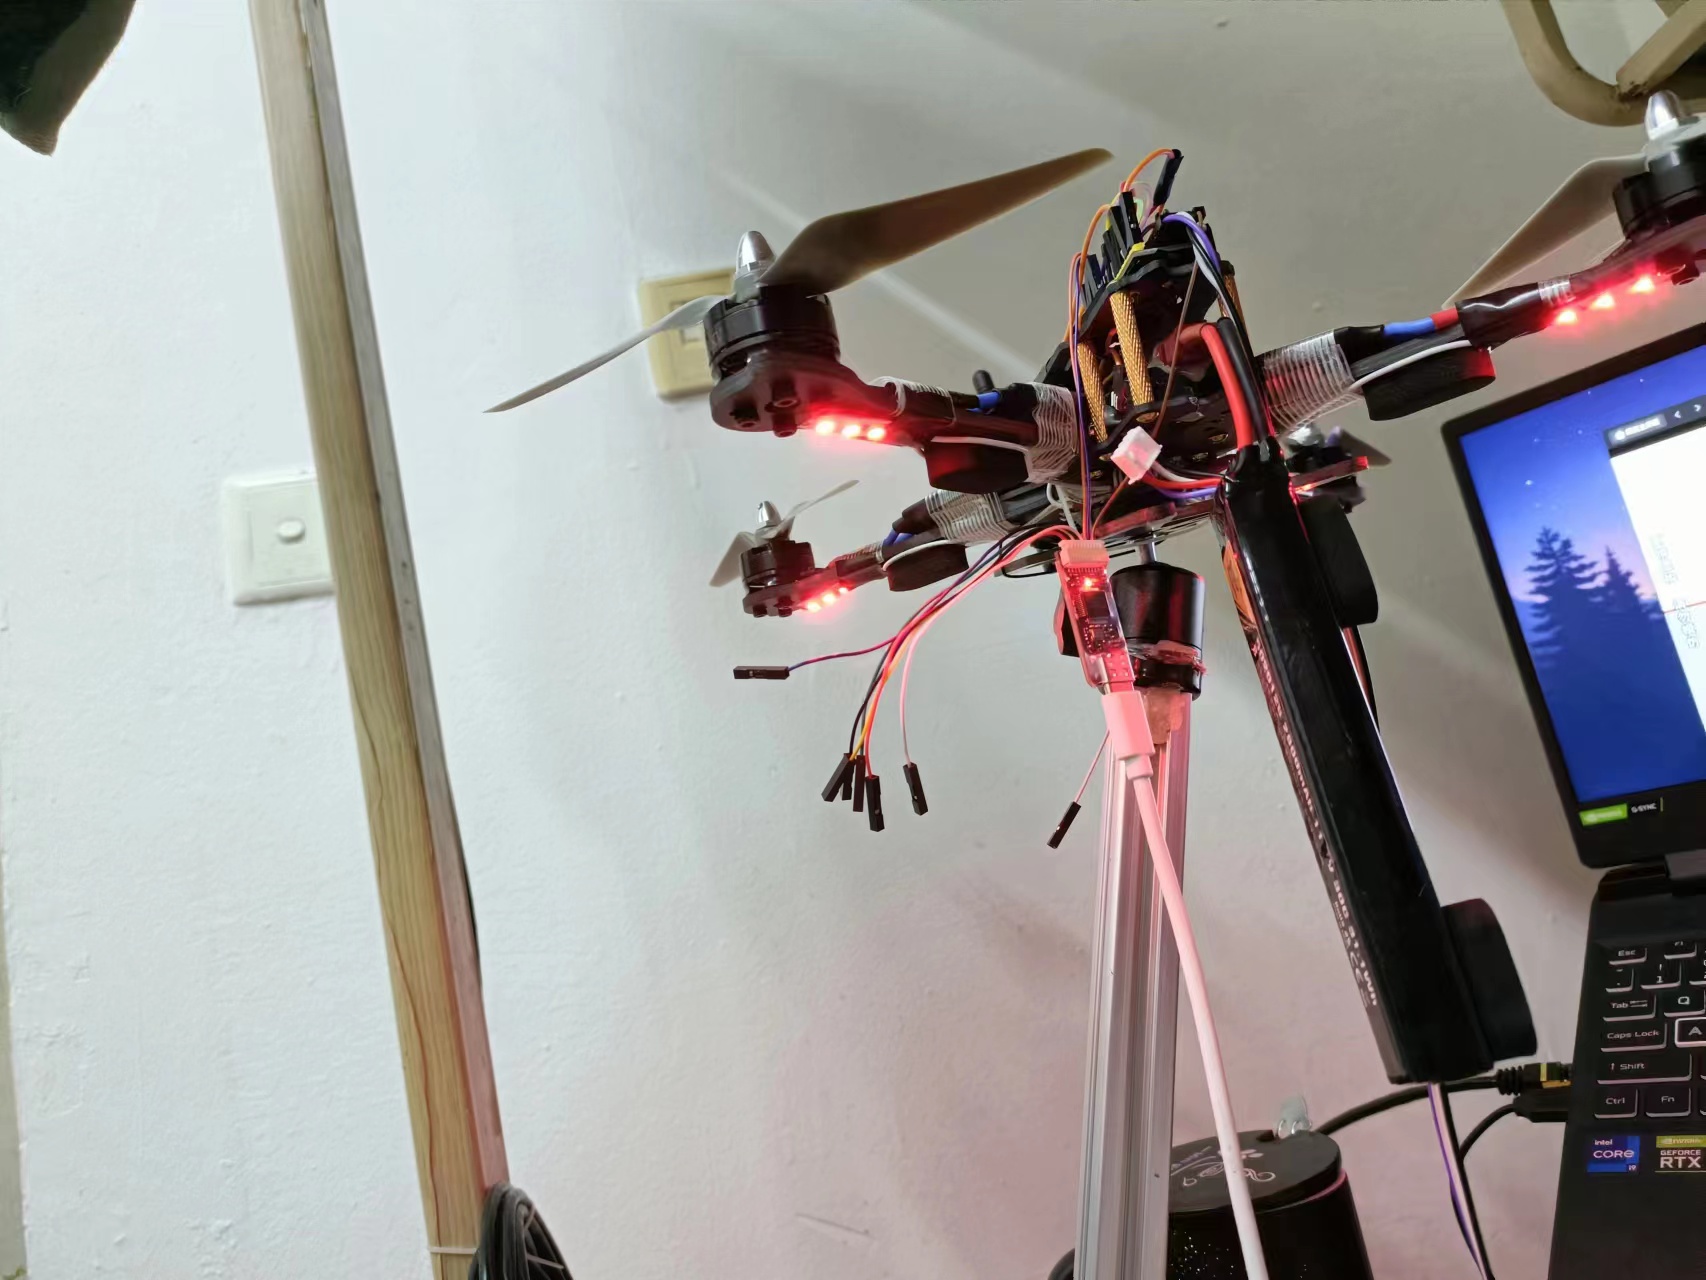
展示一下PID调参后的输出值。调参的顺序一般是从内环开始:先把角速度环的P加到能快速响应又不震荡,再补一点D压住超调,然后才是外环角度环,最后才动积分项;定高环放最后调,因为它最容易受气流干扰,参数也最保守。
总结 本次做一个四旋翼单纯只是玩一玩,展示一下图片后,本期博客就结束了。关键技术点和代码都在上面,想玩的话照着采购一套物资,就能攒出一架自己的无人机。