火箭的控制原理——TVC与钱学森弹道
TVC姿态控制
TVC全称Thrust Vector Control,也就是推力矢量控制,让发动机喷管能”歪一歪”,靠推力的斜向分量产生控制力矩,从而在气动舵面几乎失效的高度和速度区间(比如主动段初期或者大气层外)把火箭的姿态掰回来。固体火箭用得最多,因为它的喷管舵机结构简单、响应也快,这期就以它为例。
开始之前先把符号说清楚:俯仰角记作$\theta$,偏航角记作$\psi$,滚转角记作$\gamma$,滚转角速度就是$\omega_x=\dot\gamma$。喷管在箭体坐标系里的两个偏角记作$\delta_z$(俯仰方向)和$\delta_y$(偏航方向),它们对应的纯俯仰/纯偏航控制效果就叫等效角$\delta_\theta$和$\delta_\psi$。
等效角
如果箭体以角速度$\omega_x$滚转,那么固定在箭体上的喷管自然也一起转,滚过的角度就是$\gamma=\omega_x t$。于是喷管的实际偏角$(\delta_z,\delta_y)$与等效角$(\delta_\theta,\delta_\psi)$之间就差一个旋转:
展开出来就是:
反过来解(两边乘$R(-\gamma)$):
这个取逆就是滚转解耦:控制器在准箭体系算出来的指令,要先按滚转角转一下再发给喷管,不然滚转会把俯仰指令甩进偏航通道,后面有仿真演示。
姿态动力学
喷管偏转$\delta$之后,推力$T$会在质心外产生力矩。设喷管到质心的距离(力臂)为$L$,则:
俯仰和偏航两个通道分别写出来:
其中J是箭体的转动惯量。两边拉普拉斯变换(零初值):
也就是一个双积分环节。意思很直接:推力越大、力臂越长、惯量越小,同样的偏角转得越猛;而且双积分本身一点阻尼都没有,不给反馈只会越转越快,所以必须闭环。
大气层内还有气动项:静稳定力矩像一根”弹簧”,气动阻尼力矩像阻尼器,写全大概是$J\ddot\theta=-K_a\theta-C_d\dot\theta+T L\delta_z$,参数整定时按最恶劣的状态点来就行。
伺服机构
喷管不可能瞬间偏转,伺服机构本身就有惯性,常见建模有三种:
- 一阶惯性:$G_s(s)=\frac{1}{T_s s+1}$,$T_s$是时间常数,越小响应越快;
- 二阶惯性:$G_s(s)=\frac{\omega_n^2}{s^2+2\zeta\omega_n s+\omega_n^2}$,用来描述舵机柔性传动或者大负载惯量;
- 纯延迟:$e^{-\tau s}$,来自机械传动间隙和控制周期,工程上常用Pade近似展开成有理式方便计算。
把控制器、伺服、延迟乘在一起,就是完整的开环传递函数。
PID与稳定性
控制器最常用的是PID(或者在角度外环里面再套一层角速度内环):
拿PD加双积分器闭环分析,特征方程是:
和标准二阶系统$s^2+2\zeta\omega_n s+\omega_n^2=0$对照:
这就是参数整定的依据:$K_p$管响应快慢,$K_d$管阻尼和超调,$K_i$消稳态误差但会拖相位。加上伺服惯性和延迟还要再吃掉一些相位,所以实际参数得看开环波特图的增益/相位裕度,留够裕度再上箭。
控制流程
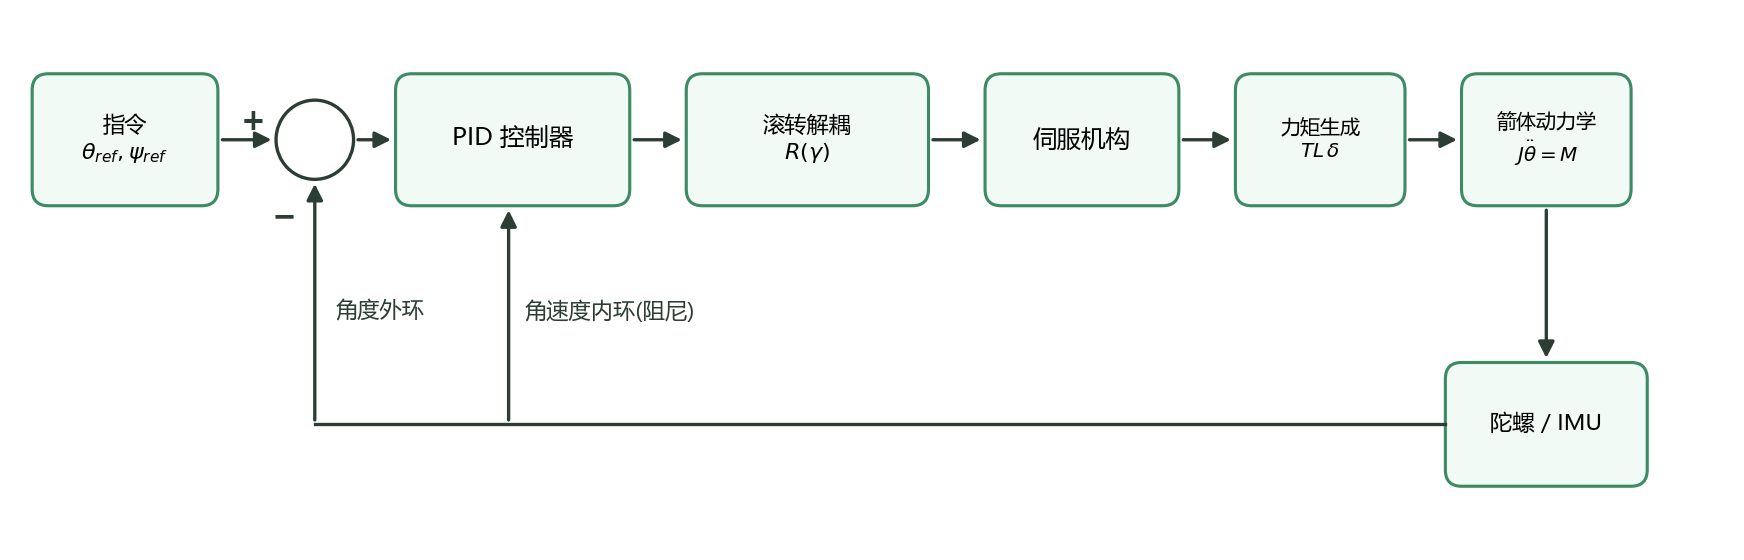
整个回路就一条线:指令和反馈相减,PID算出等效控制角,经滚转解耦转到喷管坐标系,伺服带动喷管,推力产生力矩,箭体姿态动起来,再被陀螺/IMU测回来。实际用的时候一般是双环,角速度内环提供阻尼、压住超调,角度外环负责跟踪指令,另外还得处理舵机限幅和积分饱和。
阶跃响应仿真
把上面的环节写成代码,看看PID参数对姿态响应的影响:
1 | |
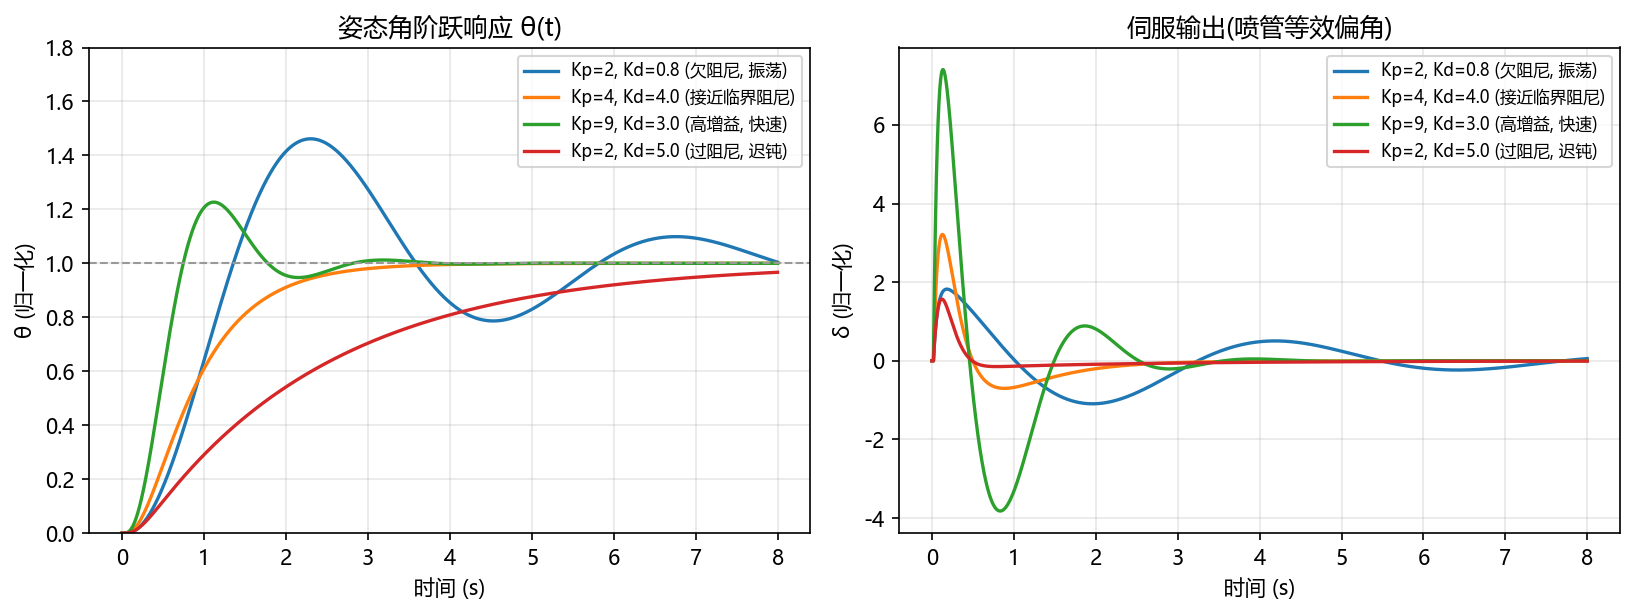
图里看得很清楚:$K_d$太小(蓝线)超调大、振荡半天;$K_d$合适(橙线)基本没超调;加大$K_p$(绿线)响应更快,但也更容易振;$K_d$太大(红线)稳是稳,就是慢。伺服0.05s的时间常数和0.02s的延迟都会让实际阻尼比比理论值低,所以工程里解析计算和仿真校核缺一不可。
滚转耦合仿真
解耦到底有没有用,直接开环试一下:给一个恒定的等效俯仰指令,看两个通道各自的表现:
1 | |
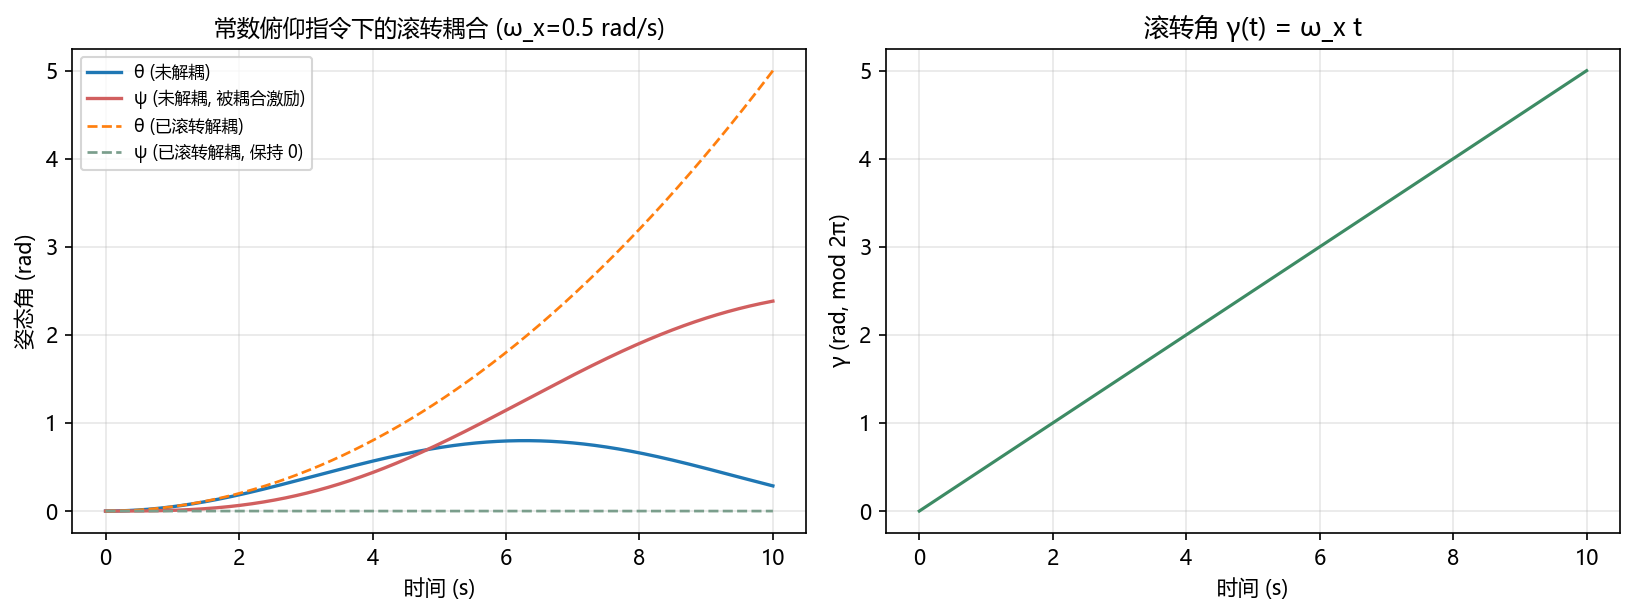
结果很直观:不解耦的时候(实线),俯仰指令被滚转”搅拌”掉,俯仰角根本涨不起来(蓝线来回晃),偏航反而被持续激发、越偏越大(红线);按滚转角解耦之后(虚线),俯仰角正常增长(橙线),偏航老老实实保持零(绿线)。所以滚转解耦是必须做的。
TVC的部分到这里就差不多了:动力学是双积分、控制用PID、别忘了滚转解耦,剩下的就是按裕度慢慢调参。接下来解释一下钱学森弹道
钱学森弹道
钱学森弹道是一个抛物线路径,曲线方程为:
其中y是竖直方向位移,x是水平方向位移,a、b、c、d是控制曲线形状和落点的常数。
这个公式的用处不大,我们需要利用一些简单方法进行推导:
- 初速度:设导弹初速度为 $v_0$,发射角为 $ \theta_0$。
- 空气阻力:假设空气阻力$F_d$与速度v的平方成正比,即 $F_d = c_d v^2$,其中$c_d$为阻力系数。
运动分解:导弹的运动分为水平方向和竖直方向,分别考虑。
水平方向运动
水平方向上,假设不考虑空气阻力的情况,导弹的初始水平速度为 $v_{0x} = v_0 \cos\theta_0 $。
考虑空气阻力的情况下,水平速度的变化率可由以下方程表示:
其中m为导弹质量,v是导弹瞬时速度 $v = \sqrt{v_x^2 + v_y^2}$。
由于空气阻力会减小水平速度,所以速度方程为:
这一步做了简化:把总速度$v$近似为水平分量$v_x$,阻力较小、弹道比较平的时候误差可以接受,要精确就交给后面的数值仿真。
水平位移xt由速度积分得出:
假设 t=0时x=0,则$C = \frac{m v_{0x}}{c_d}$,所以:
- 竖直方向运动
竖直方向上,导弹初始速度为 $v_{0y} = v_0 \sin\theta_0$,受重力 mg 和空气阻力Fd的共同作用。
竖直速度的变化率为:
同样的,通过解微分方程,可以得到竖直速度 $v_y(t)$ 和竖直位移 y(t)的表达式。这里同样做了线性化近似(把阻力项里的速度当作缓变量处理),所以下面给出的解析解适合用来理解趋势,精确定量还是要靠数值仿真。我们给出解的形式:
竖直位移 y(t) 为速度的积分:
同样假设 y(0) = 0,可以求得:
- 消除时间参数
为了得到导弹的轨迹方程 y(x),我们需要消去时间 t。通过解水平方程 x(t) 得到 t 作为 x 的函数:
将其代入竖直位移方程 y(t),即可得到y关于x的表达式:
简化得到最终的轨迹方程:
- 进一步简化(小空气阻力近似)
在空气阻力较小的情况下,即$ c_d \to 0$,轨迹方程可进一步简化为常见的抛物线形式:
对于有空气阻力确定落点的情况下:
初始速度 $v_0$ 和 发射角度 $\theta_0$ 已知,空气阻力 $F_d = c_d v^2$,其中 $c_d$ 是阻力系数,v 是速度。
弹道方程
弹道方程的垂直和水平分量分别为:
其中,$v_x$和 $v_y$ 是速度的水平和垂直分量。
接下来用python代码完成路径仿真:
1 | |
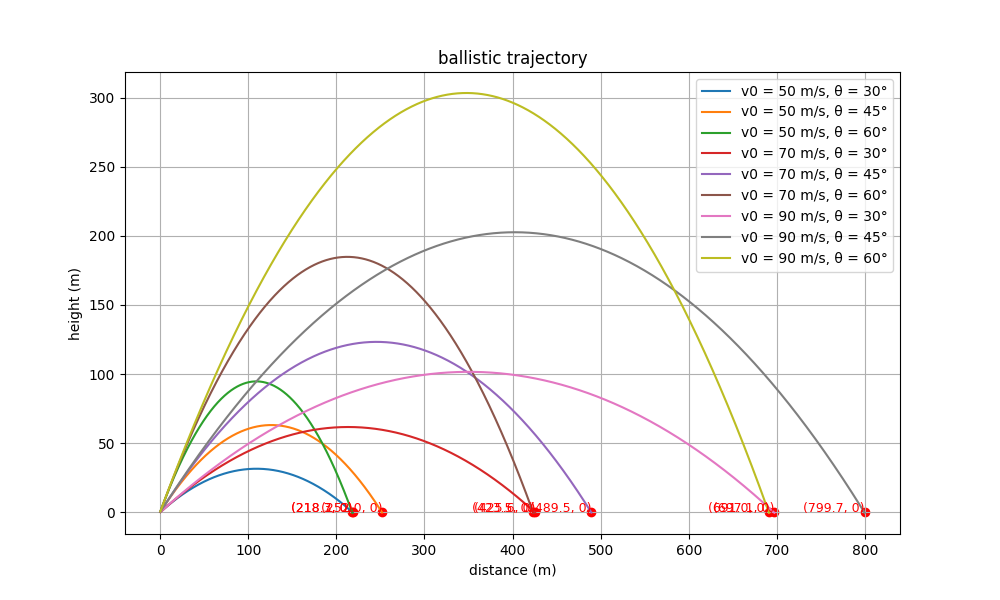
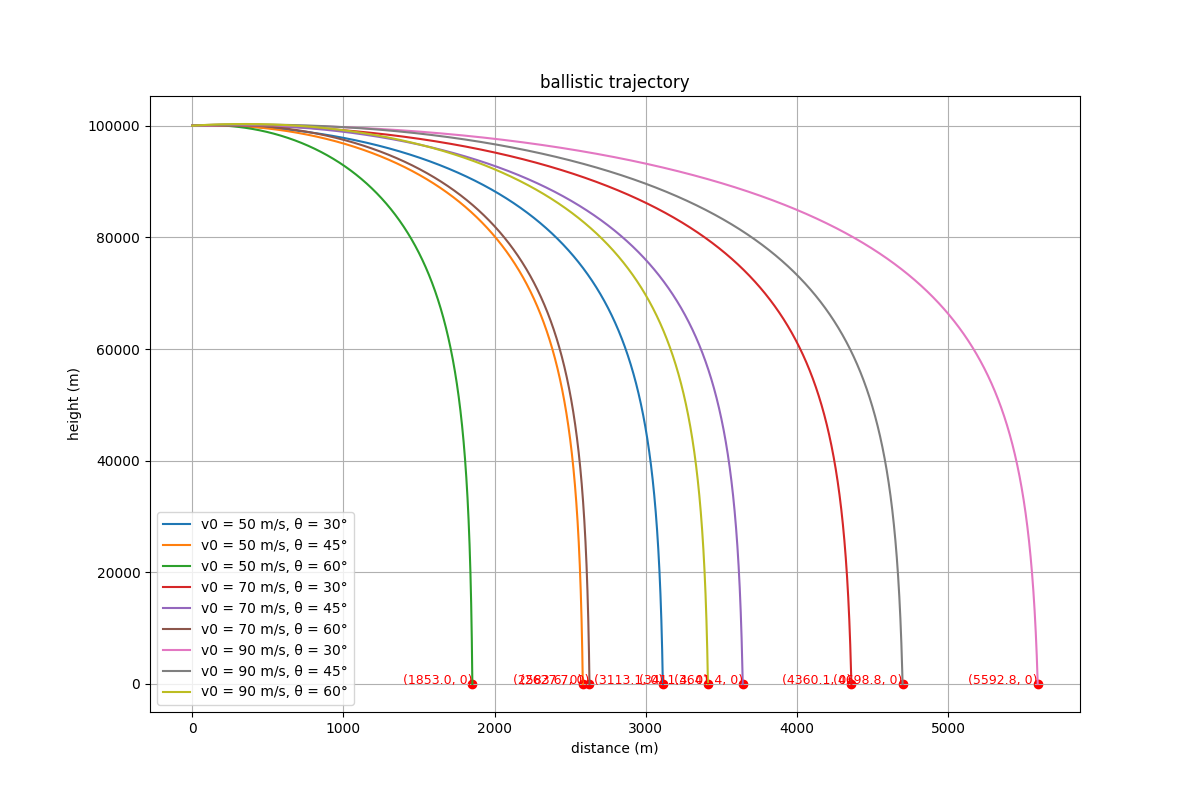
不要疑惑,钱学森弹道在突破大气层过程中是图中的轨道,剩下的大气层打水漂过程我们无法完全仿真,因为需要考虑空气阻力,飞行器姿态控制,所以我们只能假设一下。
修改一下初始位置得到:
1 | |